Dijital dönüşüm dalgasında, küresel imalat, otomasyondan akıllı sistemlere doğru derin bir metamorfoz geçiriyor. Otomatik bir üretim hattı durduğunda, bu sadece mekanik bir arıza değildir; tüm endüstriyel ekosistemin işbirliği yetenekleri için bir turnusol testidir. Sistemin tamamında meydana gelen arızaya hangi temel bileşenin arızasının neden olduğunu belirlemek, her endüstriyel veri analisti için kritik bir zorluk haline gelmiştir.
Endüstriyel robotlar, mekanik montajlardan çok daha fazlasıdır; yüksek derecede entegre hassas sistemleri temsil ederler. Endüstriyel otomasyonun "sinirleri ve iskeleti" olarak hizmet veren mimari karmaşıklıkları ve mantıksal bağımlılıkları, modern fabrika verimliliğinin üst sınırlarını belirler. Bu analiz, beş ana modülü - kontrolörler, tahrik sistemleri, güç çekirdekleri, uç elemanlar ve algılama sistemleri - sistematik olarak inceleyerek, endüstriyel robotların mantıksal kapalı döngü mimarileri aracılığıyla imalatın geleceğini nasıl yeniden şekillendirdiğini ortaya koymaktadır.
I. Kontrolör: Sistemin "Merkezi Sinir Sistemi"
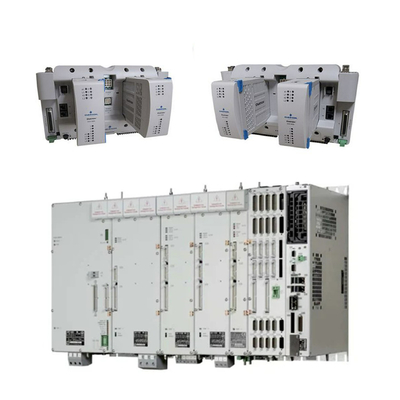
Kontrolör, endüstriyel robotun tartışmasız "beyni" olarak durmaktadır. Modern endüstriyel bağlamlarda, kontrolörler yalnızca komutları işlemekle kalmaz, aynı zamanda tüm üretim hatları için veri yakınsama merkezleri olarak da hizmet verir. Gerçek zamanlı mantıksal yargılar yürüterek, karmaşık hareket planlamasını yüksek hassasiyetli darbe sinyallerine dönüştürürler.
Çağdaş kontrolör mimarileri, kapalı sistemlerden açık sistemlere geçiş yapmaktadır. Windows veya Gerçek Zamanlı İşletim Sistemlerine (RTOS) dayalı tasarımlar, fabrika MES (Üretim Yürütme Sistemleri) ve ERP ağlarıyla sorunsuz entegrasyon sağlayan olağanüstü genişletilebilirlik sunar. Bu, bağımsız operasyondan tesis genelinde veri döngüsü yönetimine geçişi kolaylaştırır.
Öğretme panelleri aracılığıyla mühendisler hareket yörüngelerini hassas bir şekilde kalibre ederken, kontrolörler milisaniye pencereleri içinde robot kolu duruşunu, hızını ve ivmesini dinamik olarak optimize eder. Analistler için kontrolör günlük verileri, üretim darboğazlarını belirlemek için bir "altın madeni" temsil eder - kontrol talimatlarındaki gecikmeler genellikle arızalar oluşmadan önce potansiyel risk noktalarını ortaya çıkarır.
II. Tahrik Sistemleri: Hareketin "Kaslı Motoru"
Kontrolörler düşünceyi temsil ediyorsa, tahrik sistemleri bu düşünceleri uygulayan "kasları" oluşturur. Hassas devre kartları, mikroçipler ve yüksek performanslı konektörlerden oluşan bu sistemlerin performansı, bir robotun yük kapasitesini ve operasyonel doğruluğunu doğrudan belirler.
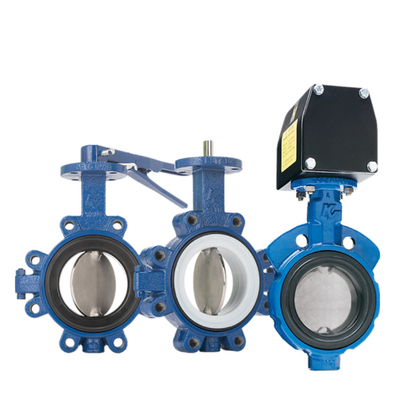
Endüstriyel uygulamalarda üç ana tahrik modu hakimdir: hidrolik tahrikler, eşsiz güç yoğunlukları nedeniyle ağır kaldırma ve dövme işlemlerinde üstündür; elektrikli tahrikler hız, hassasiyet ve enerji verimliliği arasında mükemmel bir denge sağlar ve hassas üretim için standart haline gelir; pnömatik tahrikler ise temel ayırma görevleri için hafif yapı ve maliyet avantajları sunar.
Modern servo kontrol teknolojileri, minyatürleşmeyi ve zekayı yönlendirerek, gerçek zamanlı sinyal işlemeyi mümkün kılarken, kestirimci bakım stratejileri için kritik teşhis verileri - sıcaklık ve akım dalgalanmaları dahil - sağlar.
III. Güç Çekirdeği: Servo Motorlar ve Hareket Kontrolü
Servo motorlar, olağanüstü dinamik tepkileri, yüksek başlangıç torkları ve geniş hız aralıkları sayesinde otomasyon sistemlerinin vazgeçilmez "kalpleri" olarak kendilerini kanıtlamışlardır. Kapalı döngü geri besleme sistemleriyle (yüksek çözünürlüklü enkoderler gibi) eşleştirildiğinde, milimetre hatta mikron düzeyinde hassasiyet elde ederler.
Bu hassasiyet, yük varyasyonlarını gerçek zamanlı olarak telafi eden gelişmiş kontrol algoritmalarına dayanır. Analistler için servo motor akım eğrilerini ve konum hatalarını izlemek, kritik sağlık göstergeleri sağlar - anormal titreşimler veya aşırı yükler genellikle yağlama arızalarını veya şanzıman zincirlerindeki mekanik aşınmayı işaret eder.
IV. Uç Elemanlar: "Çevresel Dokunmatik Noktalar"
Robotların tek fiziksel arayüzü olarak uç eleman tasarımı, verimliliği kritik derecede etkiler. Modüler tasarımlar artık tek bir robotun hızlı takım değişiklikleri yoluyla birden fazla işlevi yerine getirmesini sağlayarak varlık kullanımını önemli ölçüde artırır.
Temel mekanik tutucular standartlaştırılmış bileşenleri işlerken, vakum vantuzları cam paneller gibi kırılgan veya düzensiz nesnelerde üstündür. Özel aletler (kaynak torçları, sprey nozulları) robotları basit taşıyıcılardan karmaşık işlem yürütücülerine dönüştürür. Gelişmiş kuvvet-hassasiyetli tutucular, sert operasyondan akıllı operasyona geçişin bir örneğidir - bu, yeni nesil robotların bir özelliğidir.
V. Algılama Sistemleri: Çevresel Adaptasyon
Algılama sistemleri robotlara "görüş" ve "dokunma" yeteneği kazandırarak, onları kör aktüatörlerden bağlam-farkındalığı olan akıllı birimlere dönüştürür. Görüntü sensörleri, üretim hattının mükemmel koşullara bağımlılığını azaltarak, toplama ve yerleştirme robotlarının malzemeleri otonom olarak tanımlamasını ve ayırmasını sağlar.
Analitik bir bakış açısıyla, sensör veri akışları kestirimci bakım ve süreç optimizasyonu için temel oluşturur. Makine öğrenimi aracılığıyla üreticiler, dinamik endüstriyel ortamlarda verimliliği koruyarak optimal üretim yollarını simüle edebilirler.
Sonuç: Veri Odaklı Endüstriyel Gelecek
Bu beş boyut, birbirine bağımlı bir organizma oluşturur: kontrolörler planlar, tahrikler yürütür, servolar düzenler, elemanlar etkileşime girer ve sensörler algılar. Bu mimariyi anlamak, analistlerin yalnızca arızaları gidermesine değil, aynı zamanda endüstriyel veri akışlarındaki evrimsel örüntüleri belirlemesine de yardımcı olur.
Yapay zeka ve kenar bilişimin birleşmesiyle, endüstriyel robotlar üretim hattı yürütücüleri rolünü aşarak, küresel imalatı benzeri görülmemiş kalite ve verimlilik standartlarına taşıyarak endüstriyel veri değerinin aktif yaratıcıları ve madencileri haline gelecektir.

 Mesajınız 20-3.000 karakter arasında olmalıdır!